Tournament Champion
Campeones del torneo en la 3.ª fecha, con reconocimiento al desempeño y la estrategia del equipo.
Diseñar, probar y volver al taller. Así construimos nuestro robot de competencia en el Colegio Técnico Nacional de Asunción y llegamos a obtener Tournament Champion y Design Award en la tercera fecha de la LNR.
Kuriju Fury Team 17410B
Asunción, Paraguay · Temporada 2026–2027
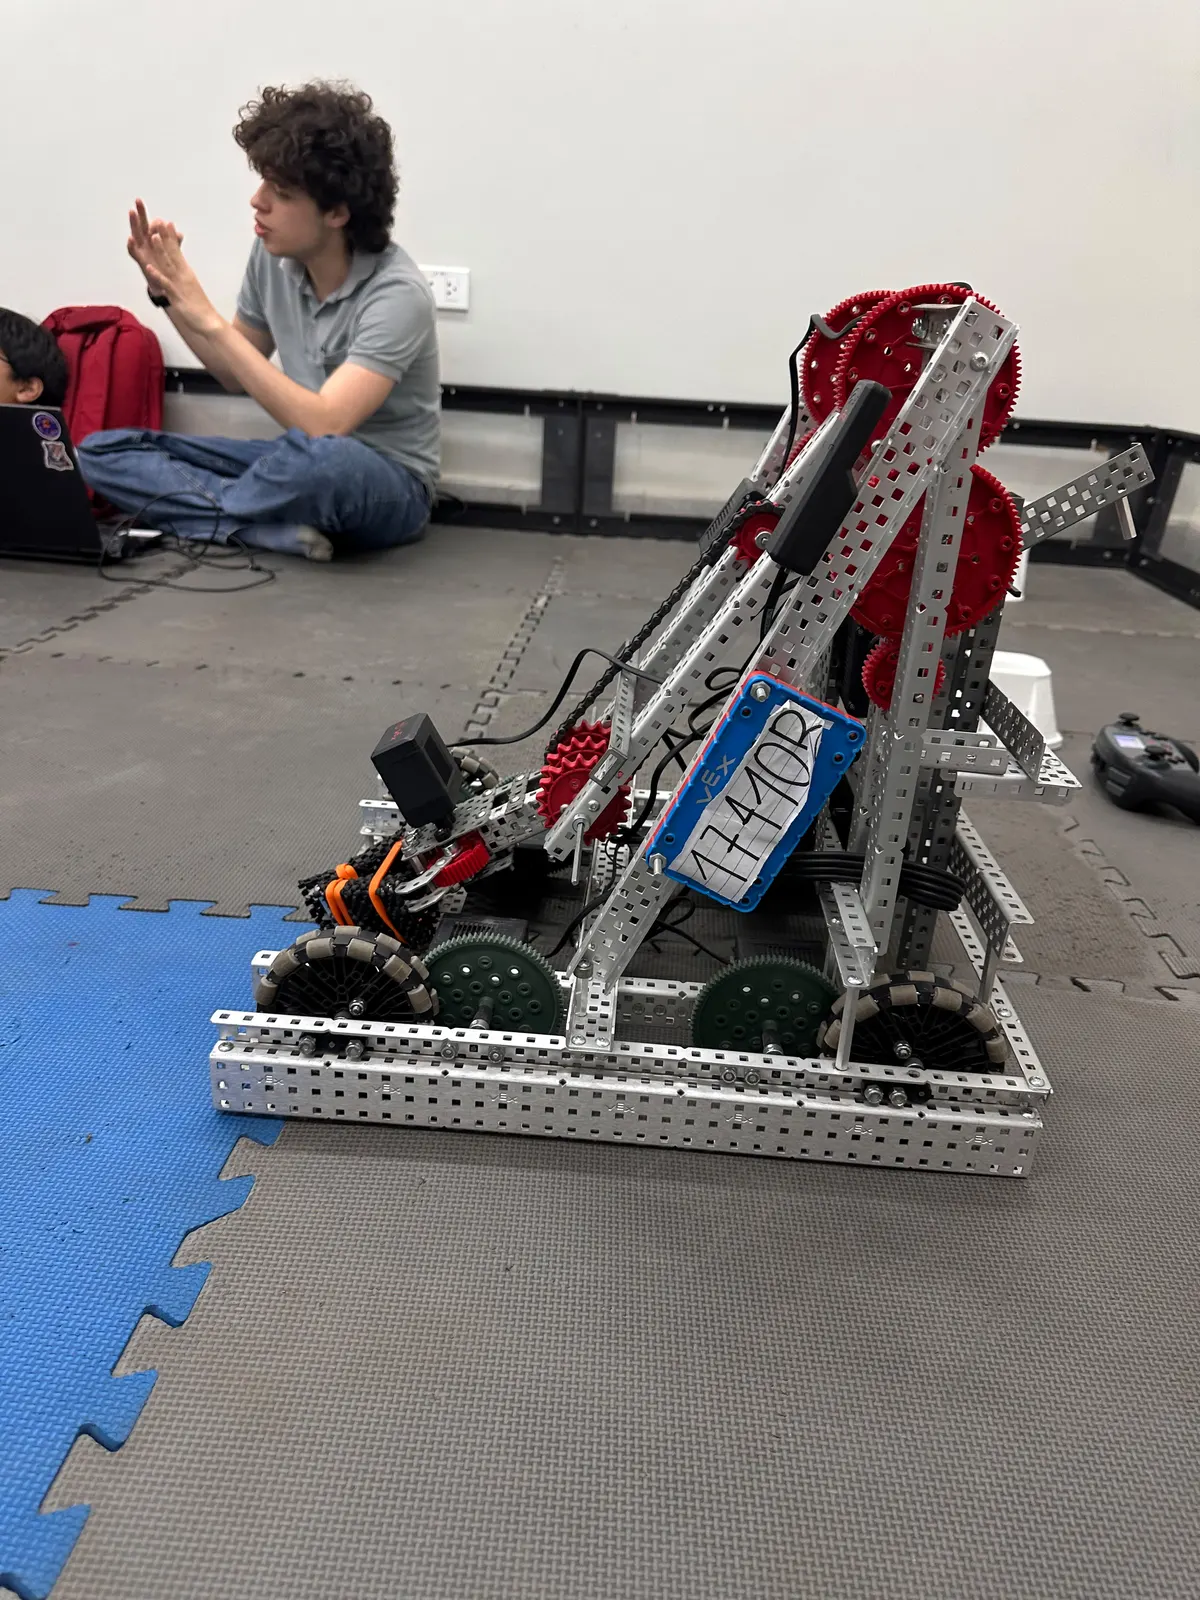
Empezamos con un VEX V5 Competition Starter Kit del CTN, financiado por ITAIPU Binacional. El inventario disponible nos obligó a adaptar la referencia HeroBot Flex y a elegir qué piezas dedicar al chasis, al brazo y a la recolección.
Construir un robot confiable, coordinar con nuestras alianzas y documentar las decisiones fue parte del proceso. En la 3.ª fecha obtuvimos Tournament Champion y Design Award. Ahora buscamos seguir mejorando y trabajar para la clasificación internacional, que continúa siendo un objetivo.
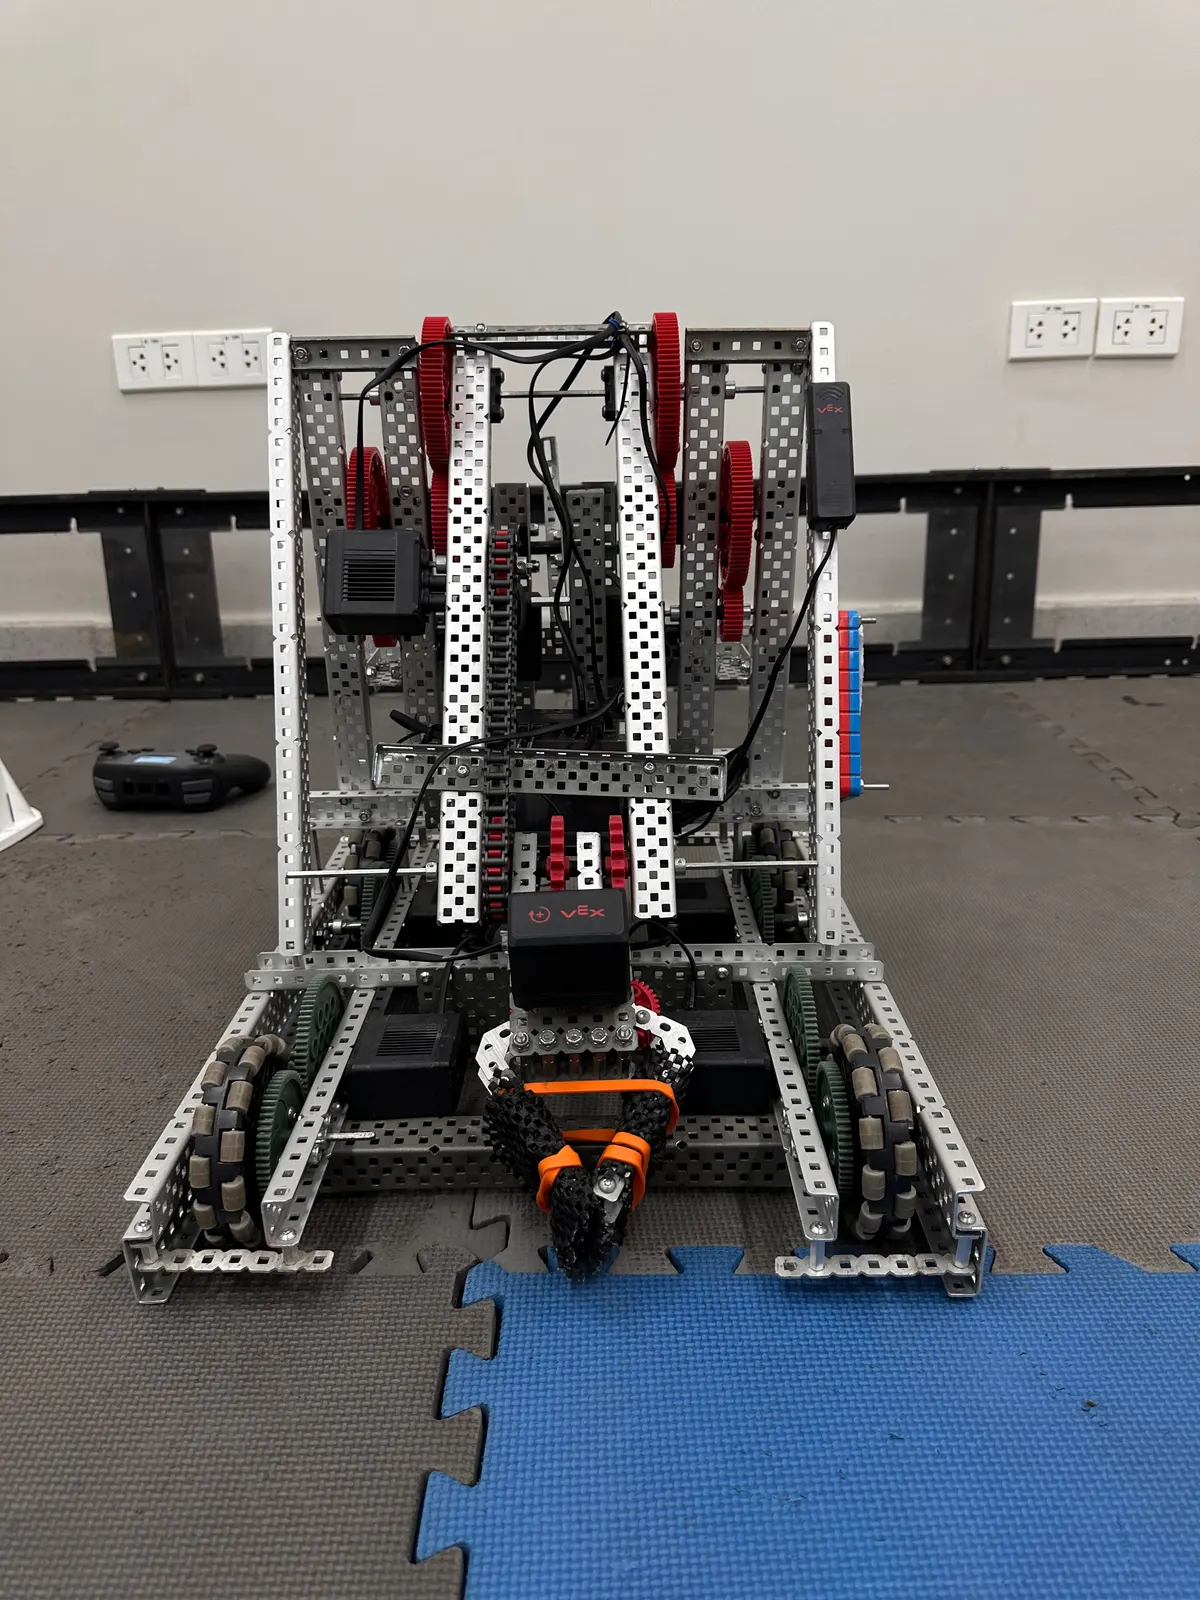
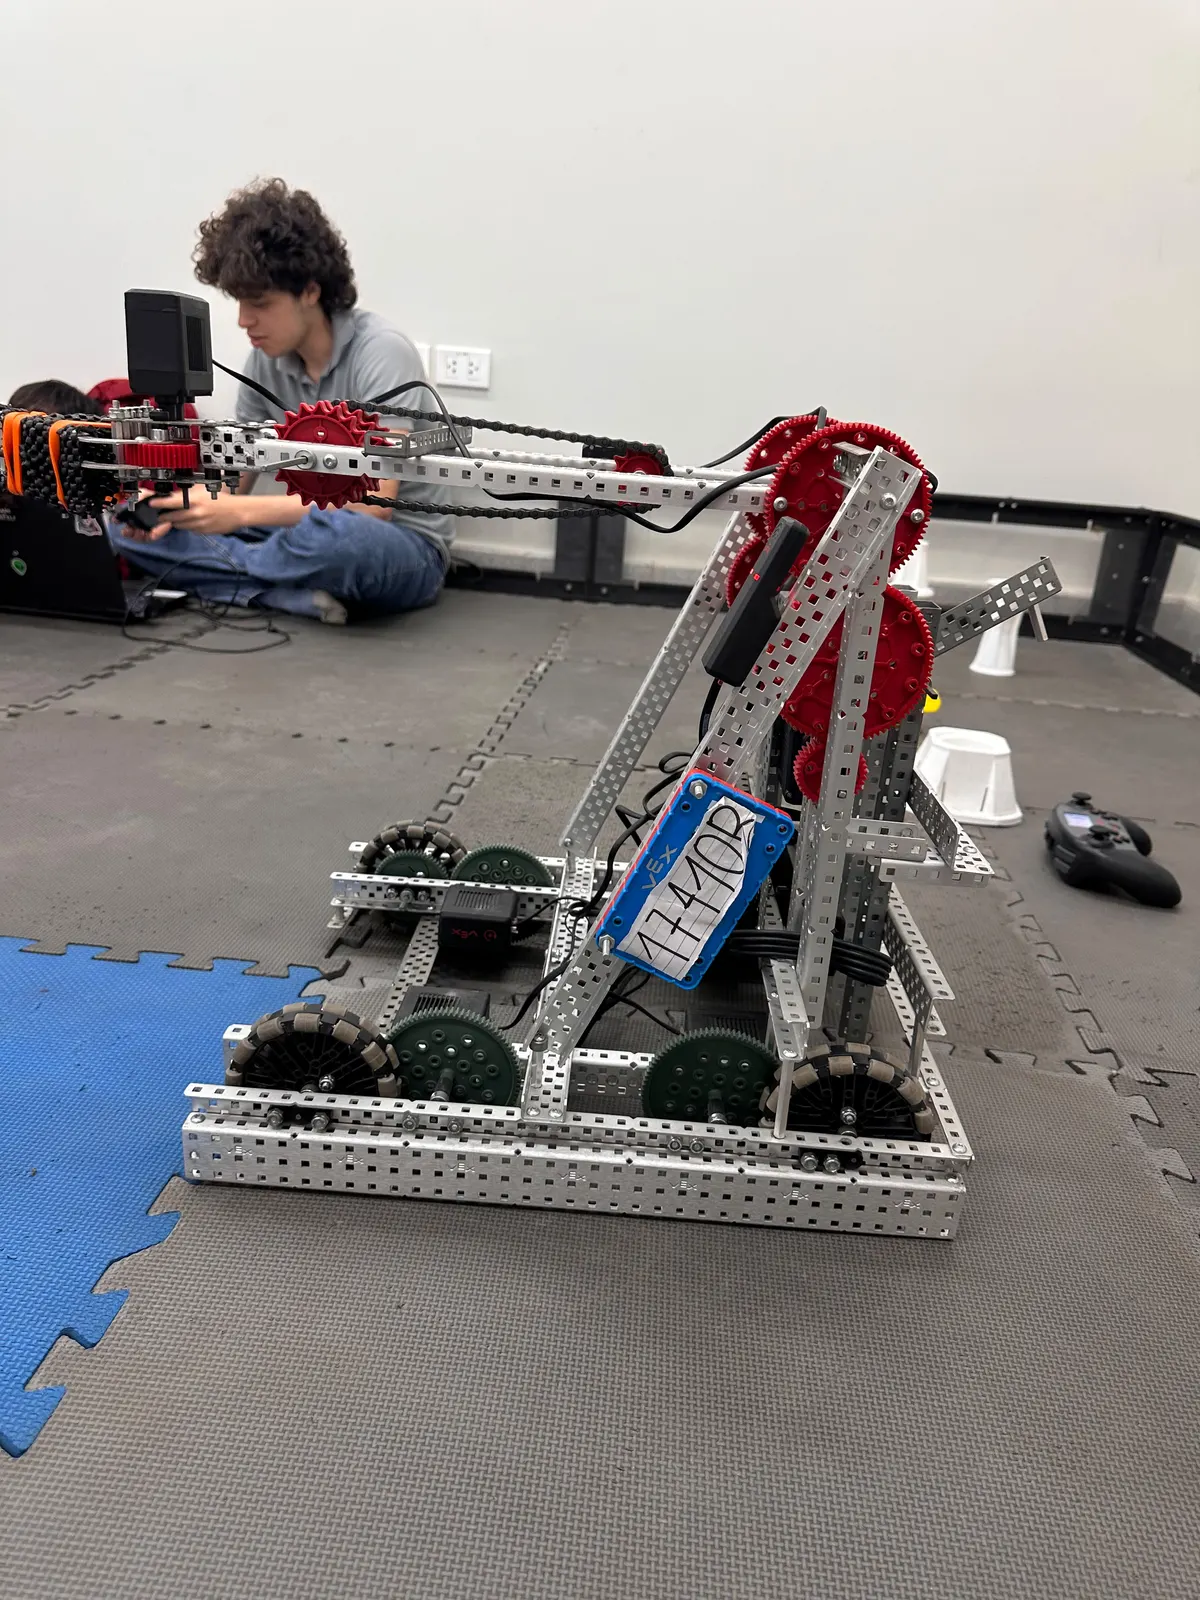
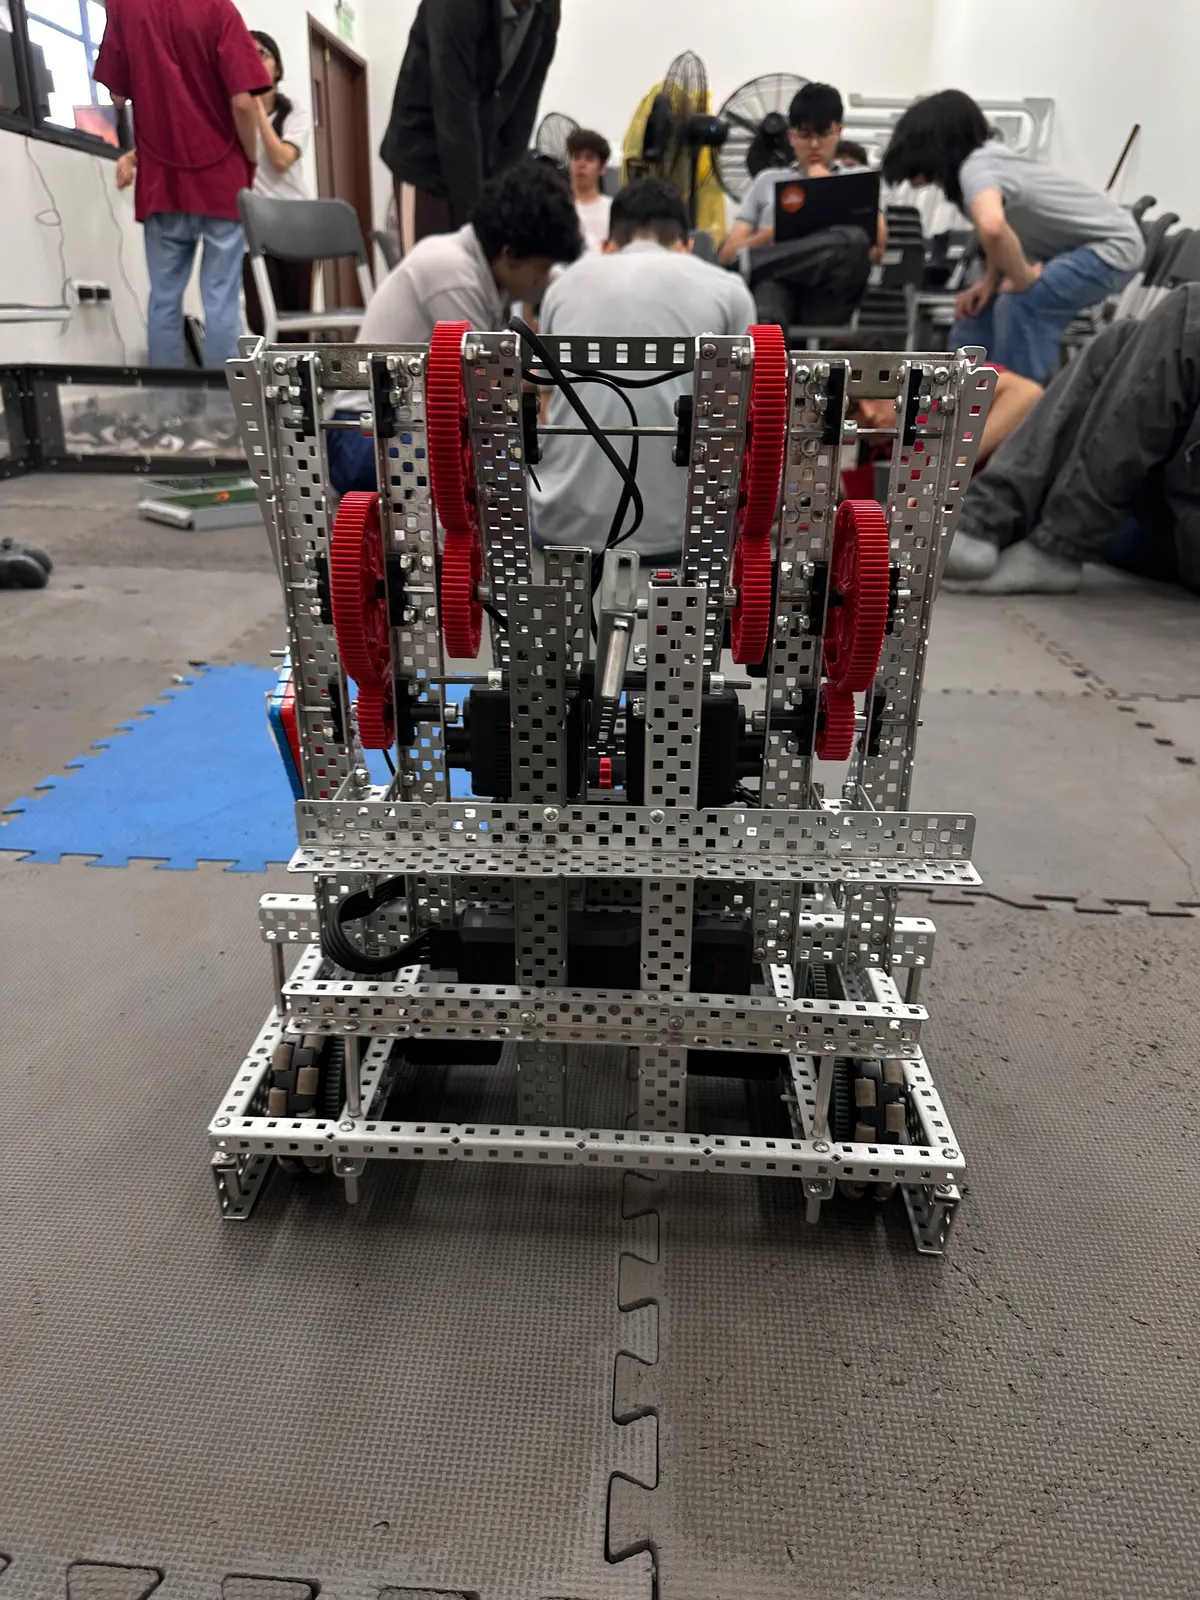
Diez nuevas vistas del 13 de noviembre de 2026: robot plegado, brazo extendido y detalle de la pinza.
Los laterales incorporan perfiles perforados que cierran la base. Detrás se ven el refuerzo transversal y los apoyos bajos; al frente, las mordazas llevan malla negra y bandas naranjas.
El modelo 3D incorpora los detalles visibles sobre el CAD «Achicado 2.5». Su ubicación se aproxima a partir de estas fotos; las medidas nuevas no sustituyen las del archivo de ingeniería.
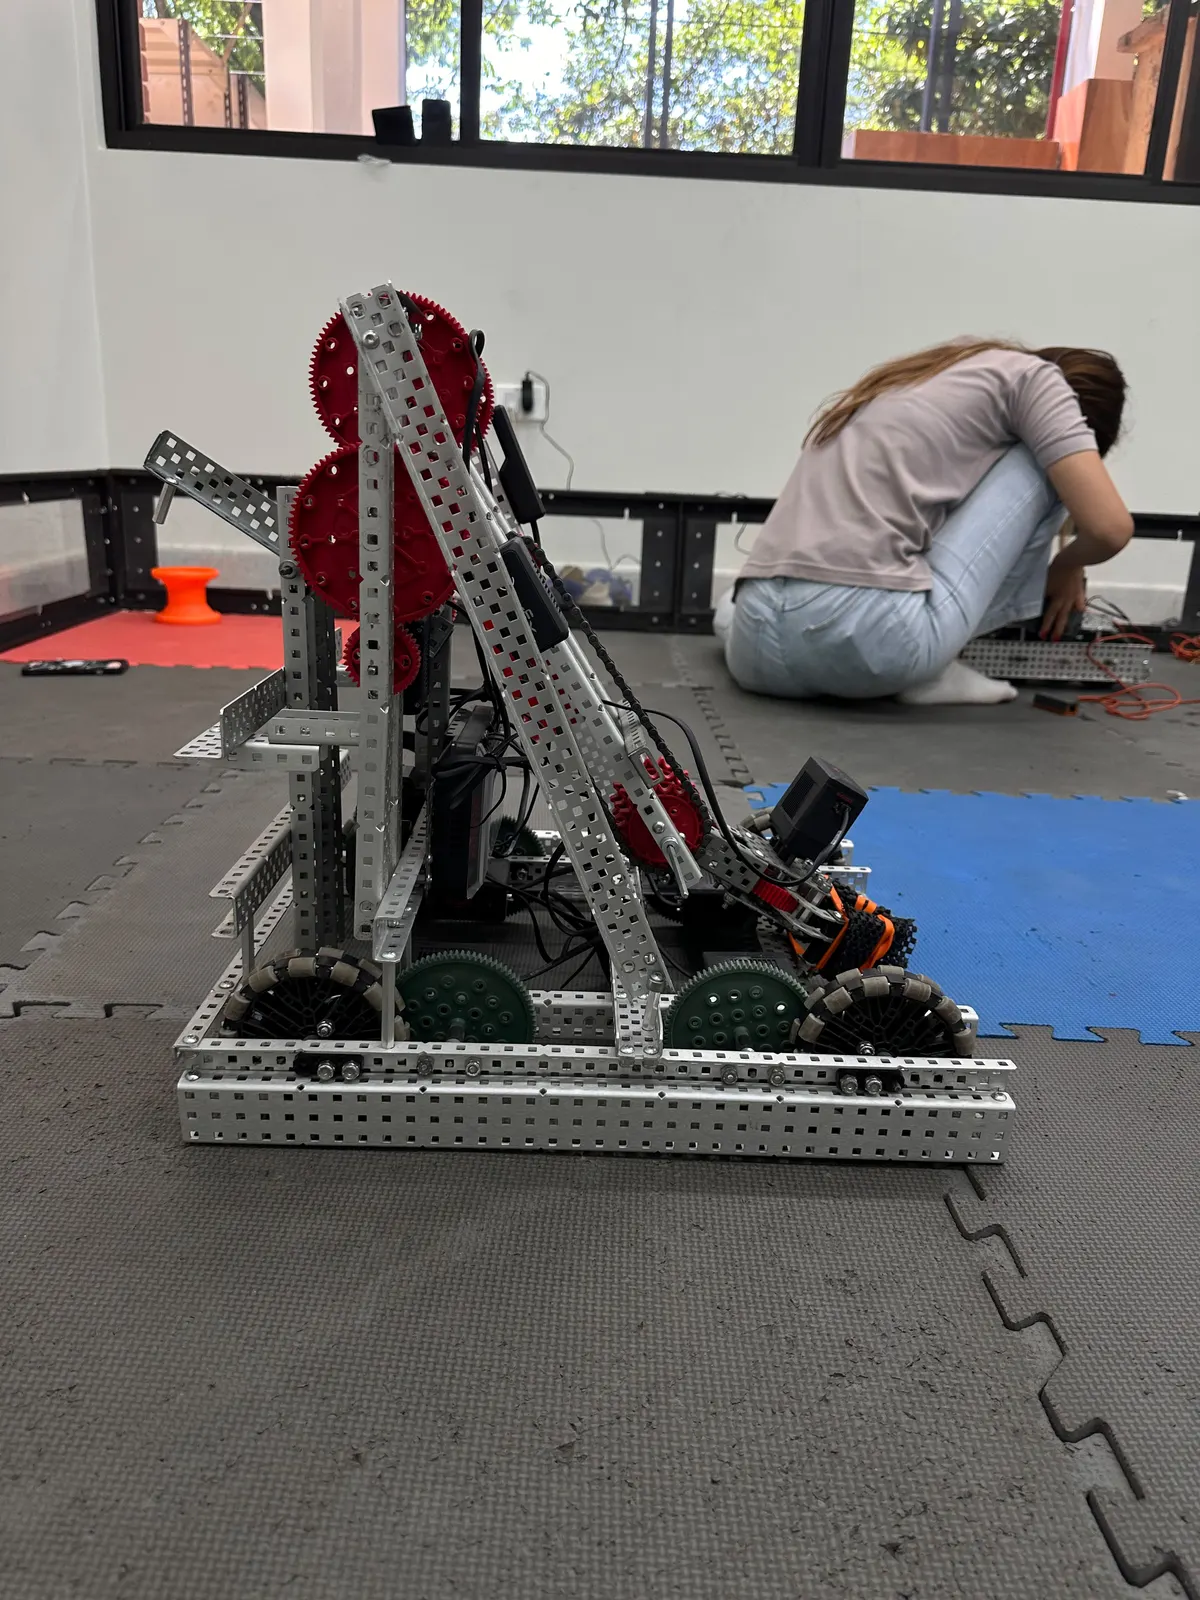
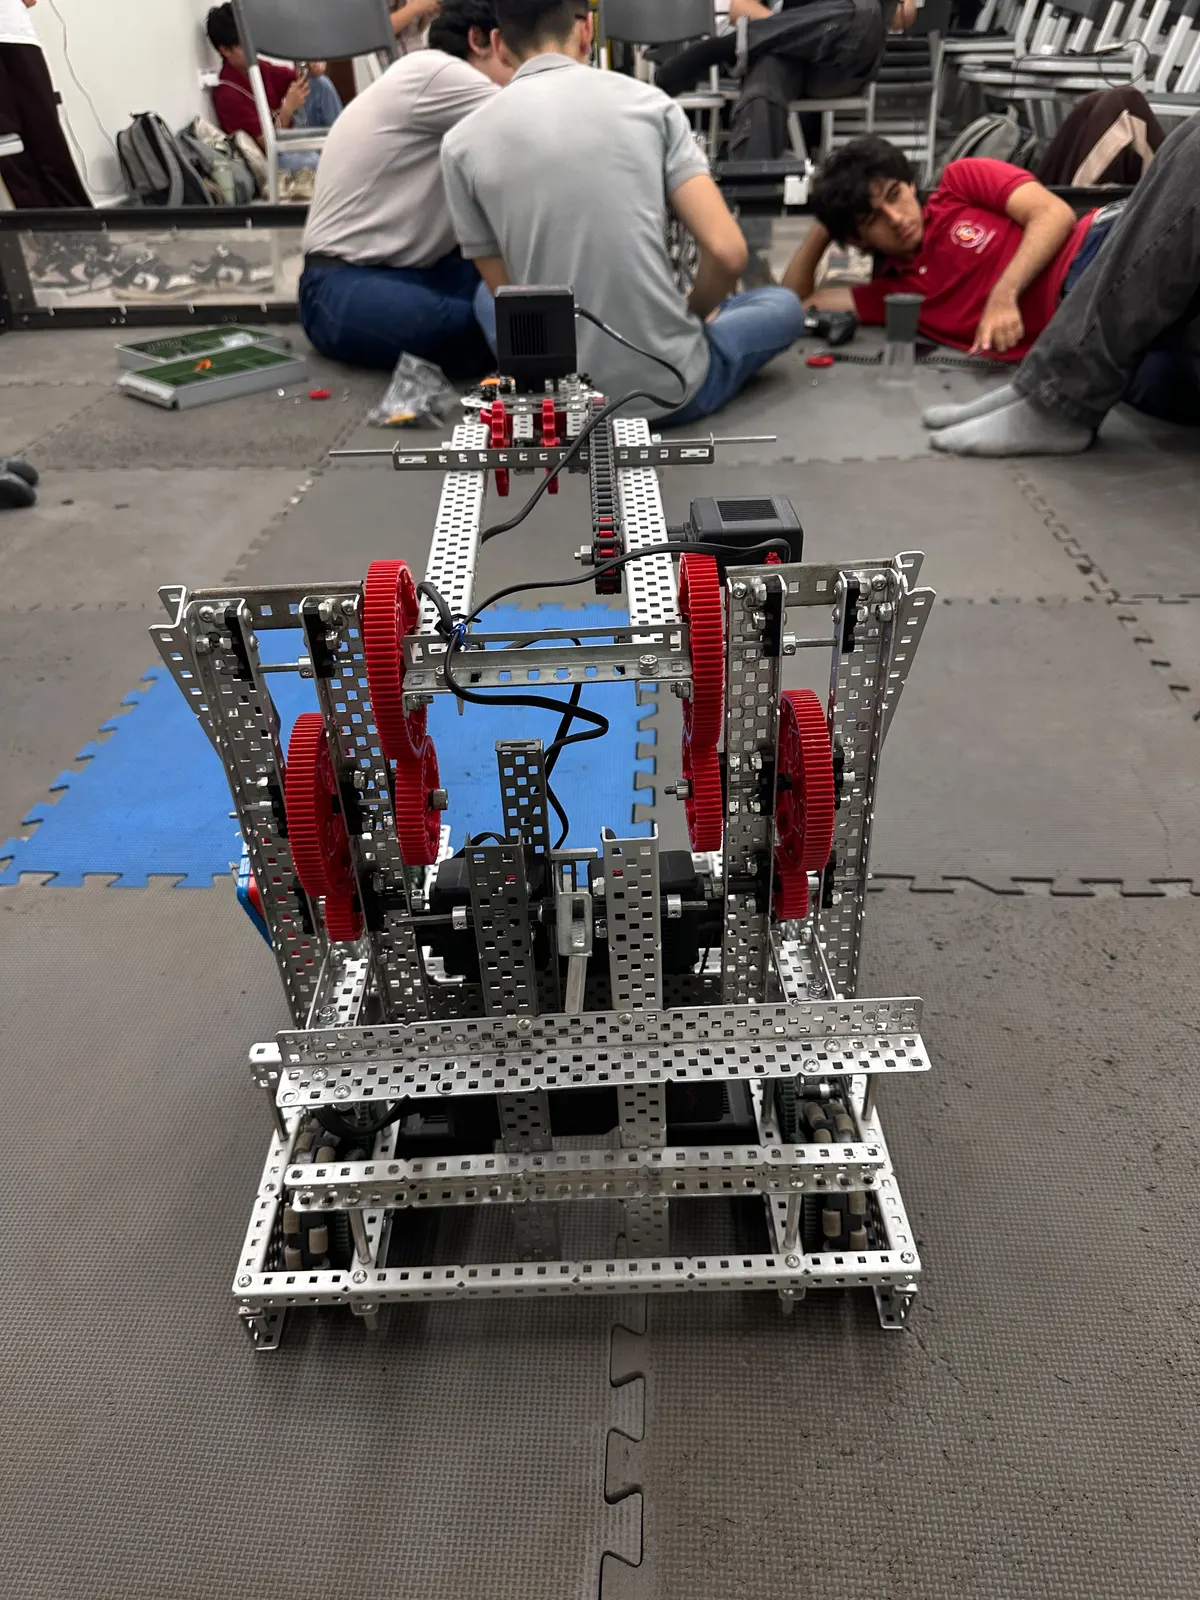
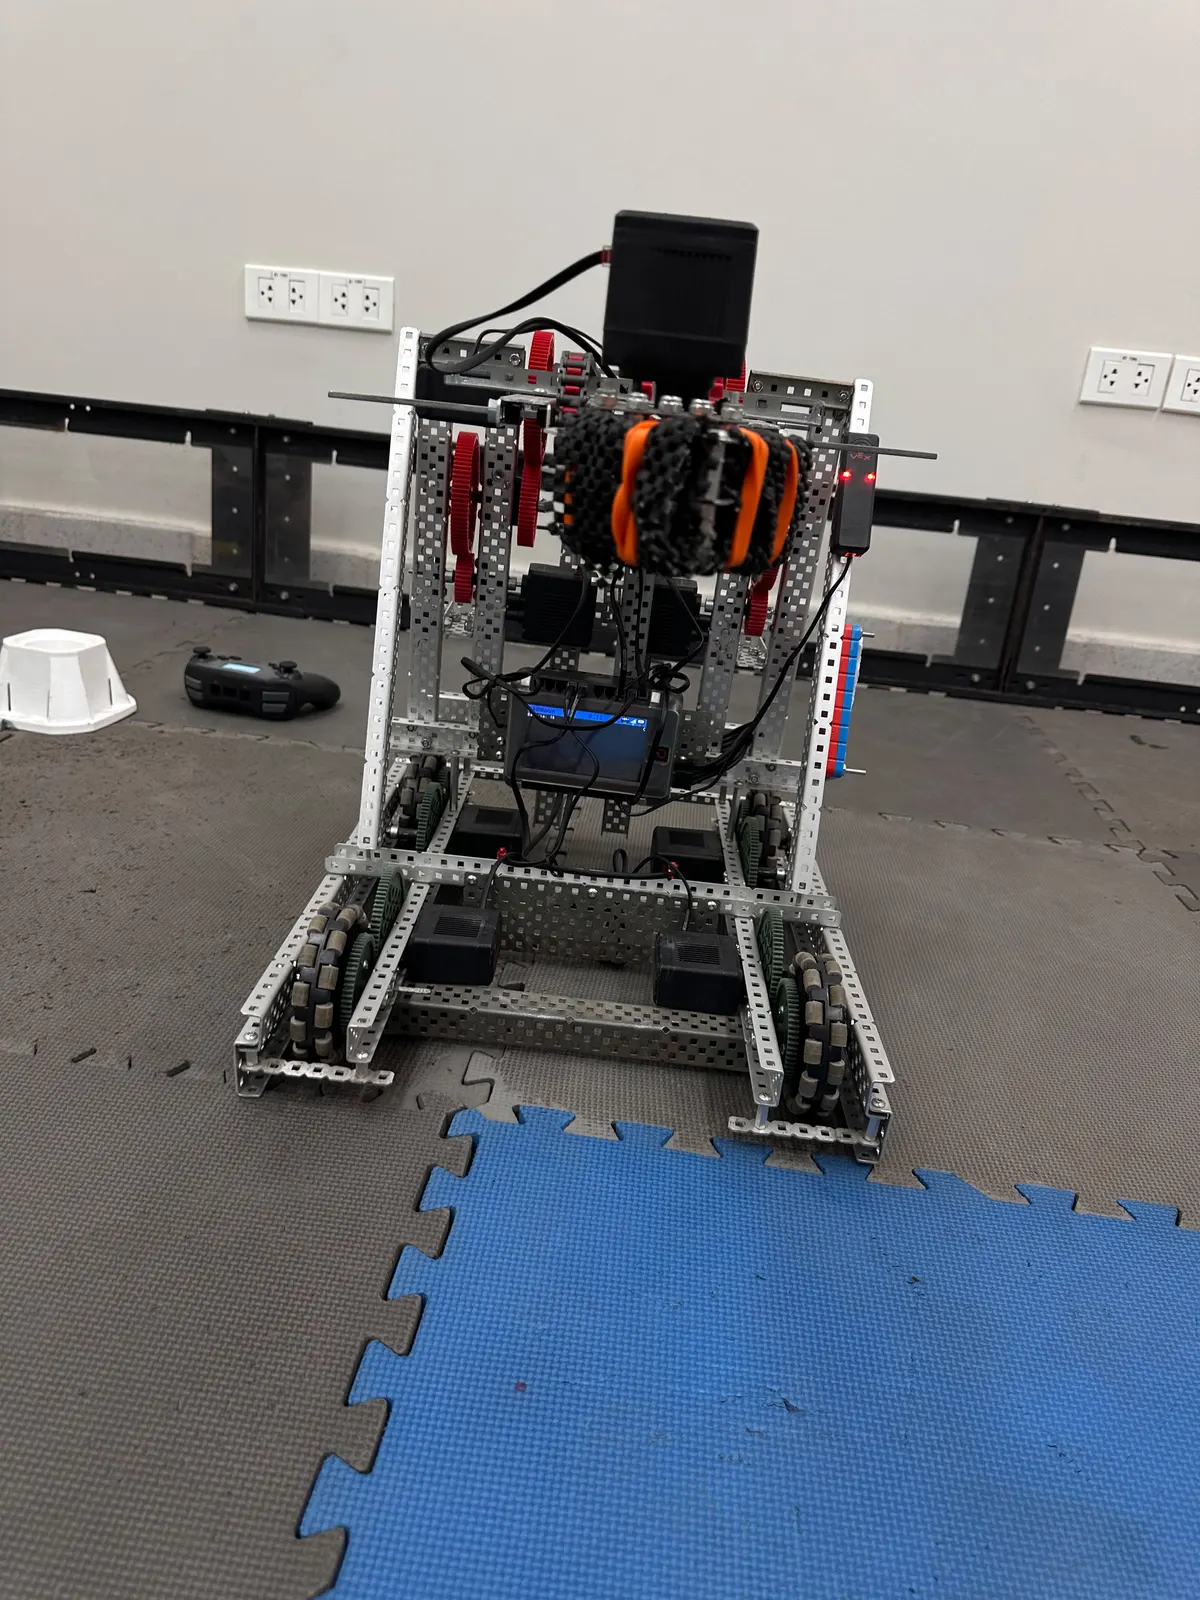
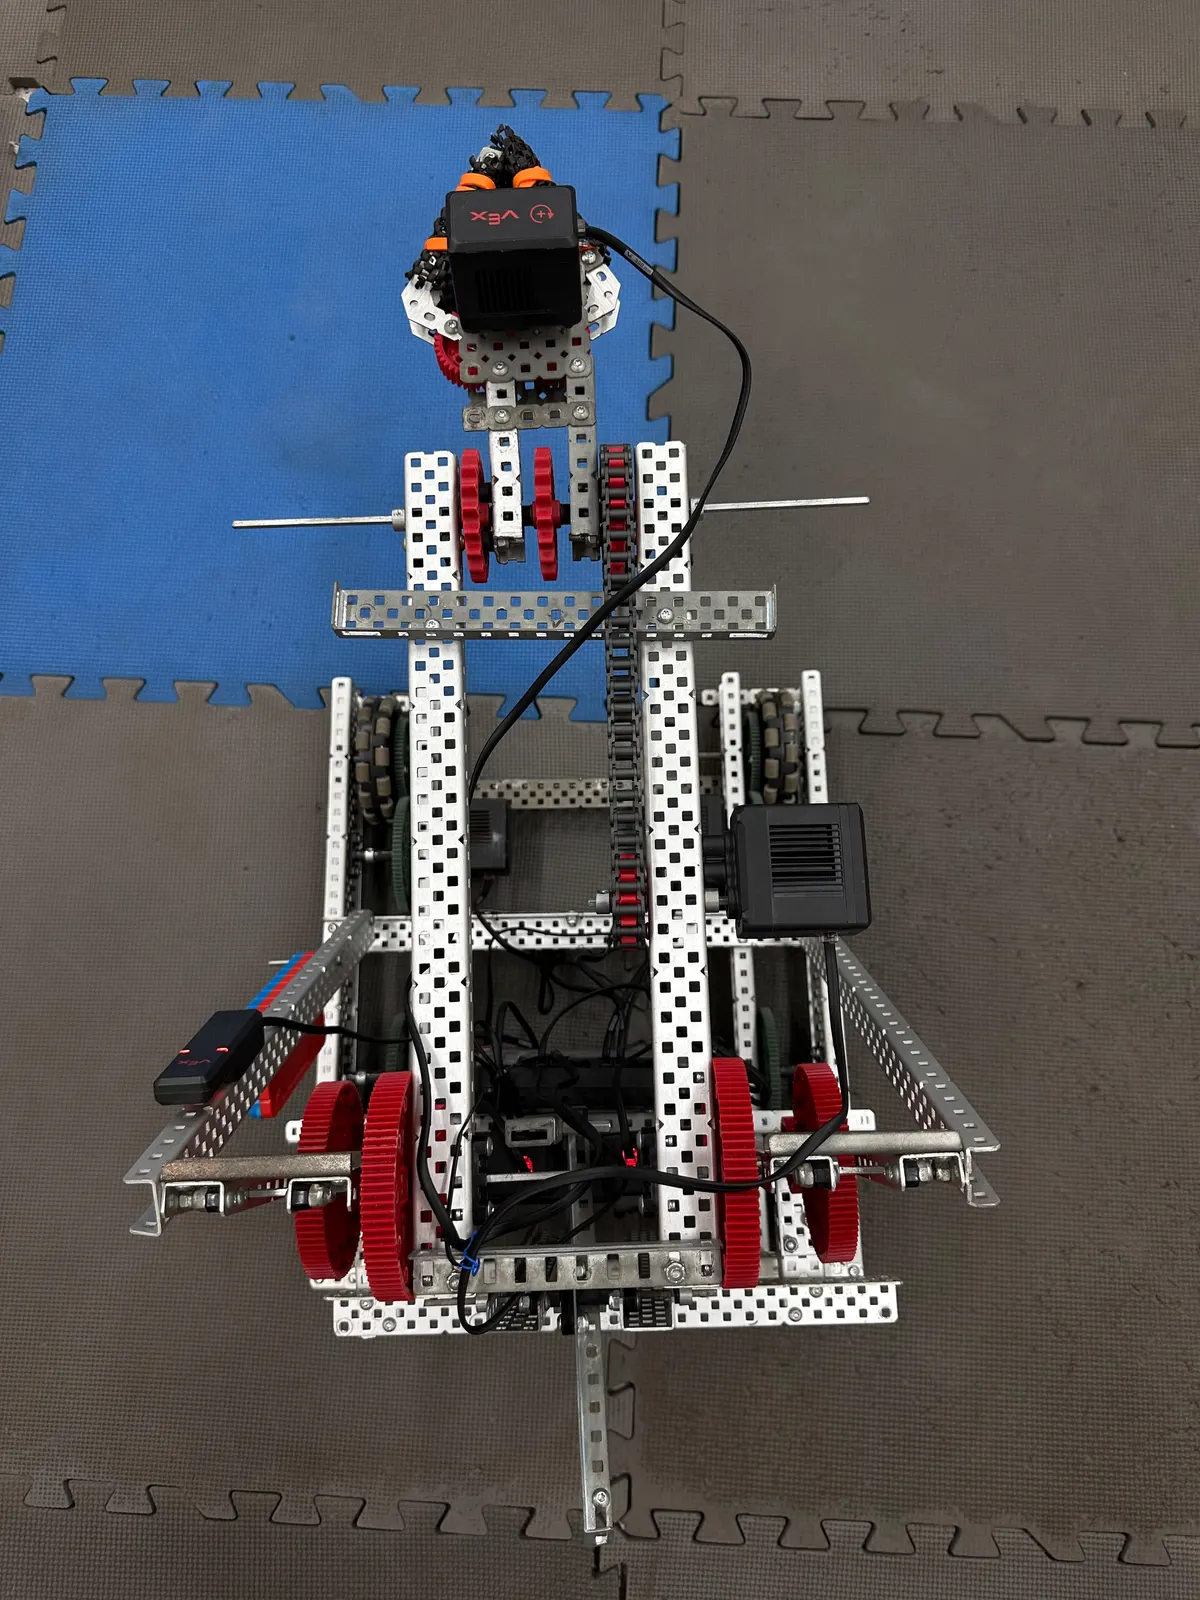
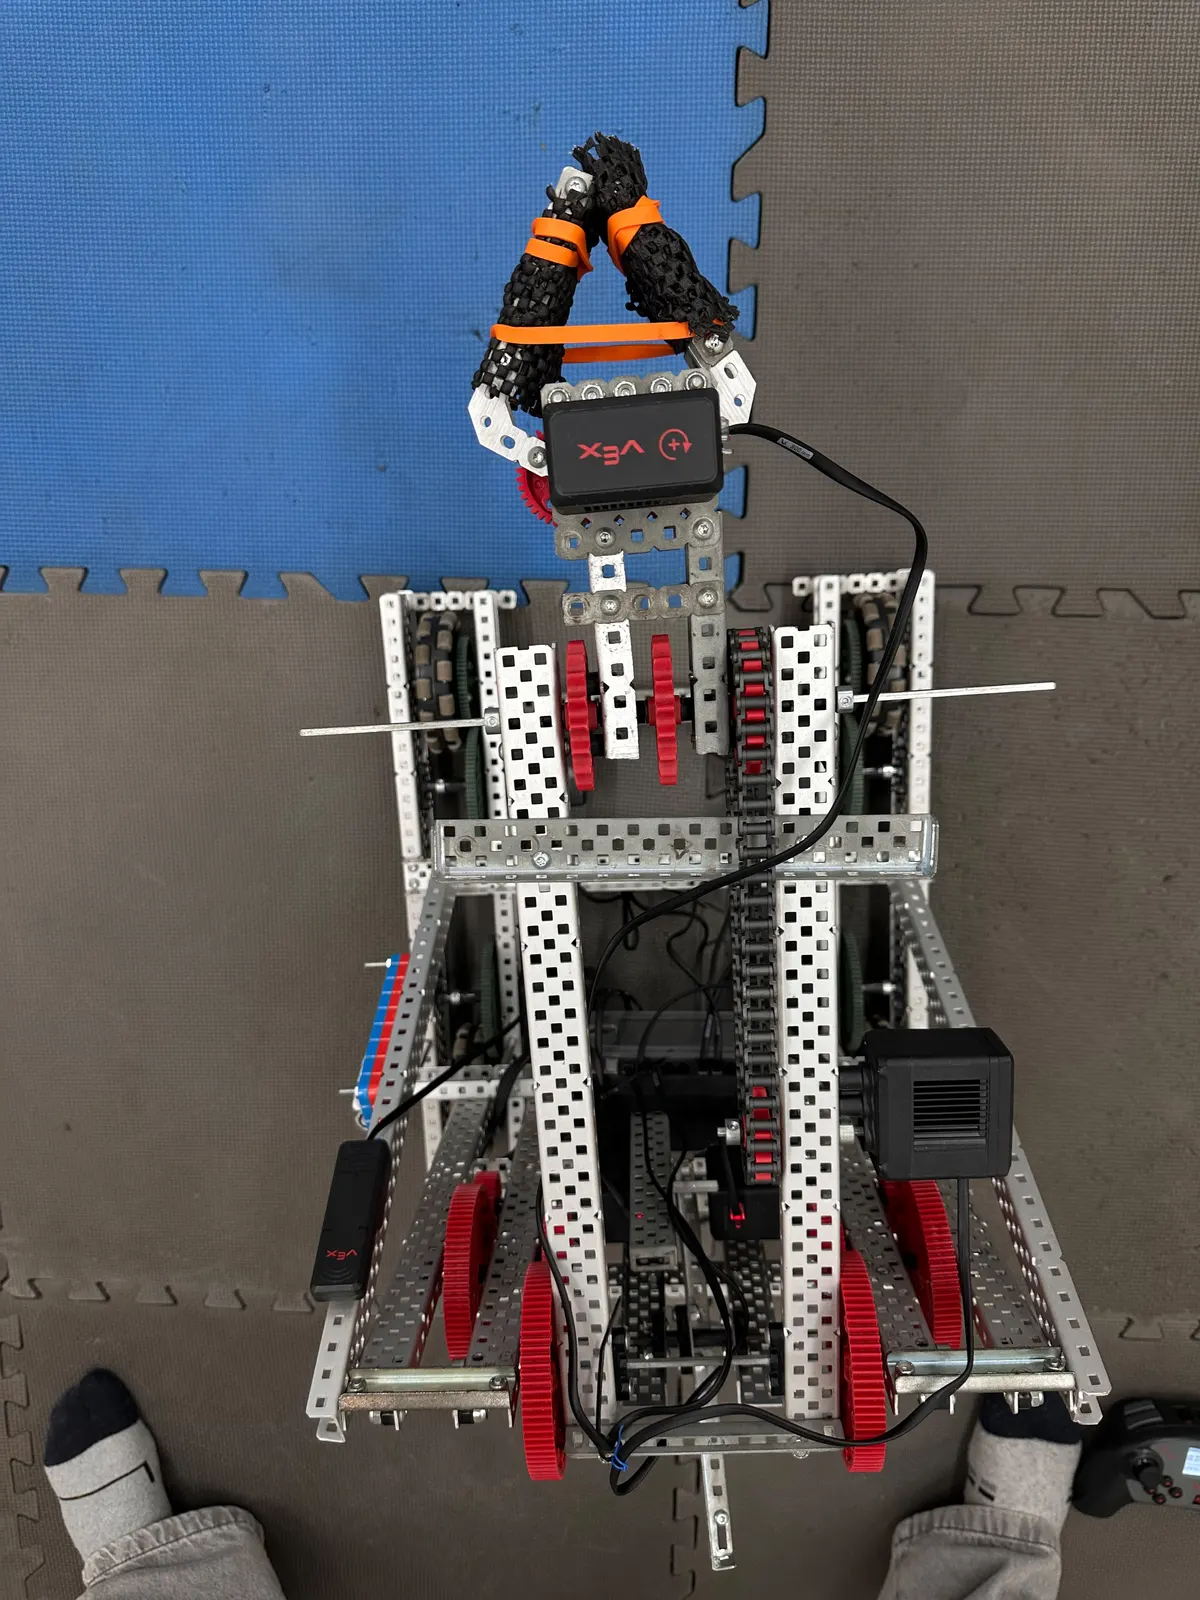
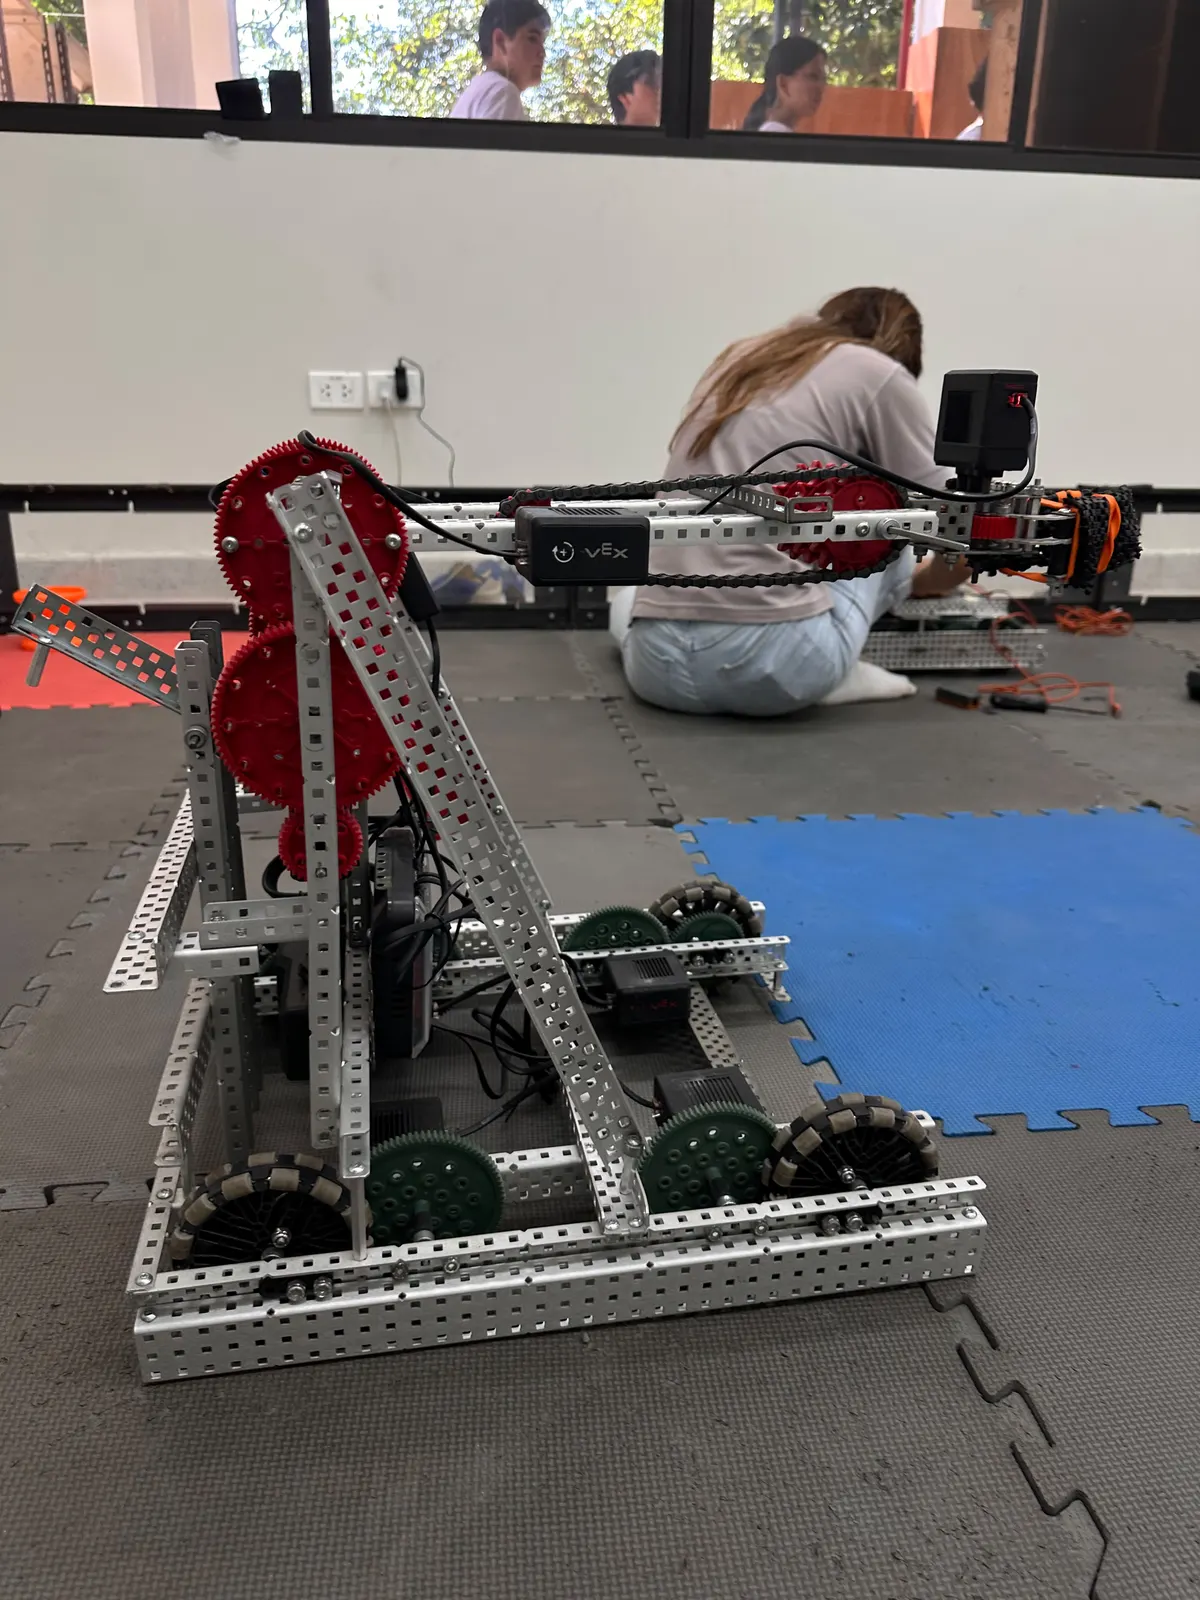
De agosto a noviembre de 2026. Cada mes reúne los problemas encontrados y las decisiones que siguieron.
Inventariamos el kit, definimos la arquitectura inicial y revisamos cómo acomodar los mecanismos dentro del espacio de partida.
Estimamos el peso del conjunto y alineamos las ruedas delanteras con los soportes de los ejes.
La falta de algunas piezas llevó al rediseño del mecanismo de recolección, llamado Banshee Claw, y al primer mapeo de controles en VEXcode.
Montamos los perfiles del chasis y comprobamos su paralelismo antes de fijar los refuerzos.
Reubicamos el V5 Brain hacia la parte trasera para compensar la carga frontal y alineamos los pivotes del brazo.
La flexión del primer conjunto motivó su desarme y el montaje de una estructura más rígida para sostener la garra.
Ajustamos engranajes y espaciadores, y probamos el mecanismo con carga para detectar roces y pérdidas de movimiento.
Añadimos un refuerzo de 7U, una protección inferior y una sujeción adaptada para la batería V5.
Incorporamos trabas de eje y realizamos una primera comprobación de tamaño, que reveló un exceso en el frente.
Instalamos engranajes de alta resistencia y asistencia elástica para reducir el esfuerzo de sostener el brazo.
La doble torre de C-Channel de 25U mejoró la rigidez. También revisamos la simetría del mecanismo de recolección.
Cambiamos a cartuchos rojos en el brazo y reubicamos el motor de muñeca mediante una transmisión por cadena.
Calibramos la asistencia a cuatro ligas y reforzamos el brazo. Las pruebas llevaron a aumentar la motorización del chasis y a ensayar ruedas de mayor tracción.
Sincronizamos los grupos de motores y practicamos la conducción para controlar la transferencia de peso.
Evaluamos la distribución interna y cómo integrar mejor el mecanismo de recolección.
Desarrollamos un mecanismo dedicado para accionar los marcadores de cancha y reducir los golpes que recibía el brazo.
Registramos 4,8 kg para esa versión, mejoramos el agarre de la garra e iniciamos el modelado en Fusion 360.
El espacio disponible no favorecía ese sistema de elevación. Continuamos con el brazo y ajustamos el autónomo y los controles.
Las barras de aluminio buscaron impedir que los pines entraran bajo la base. Completamos el primer CAD y seguimos practicando la conducción.
Estudiamos una referencia de garra vertical más simple y comenzamos a preparar la presentación para posibles patrocinadores.
Compactamos el chasis para movernos entre obstáculos y evaluamos alternativas de elevación y protección contra vuelcos.
Incorporamos engranajes al tren motriz. El montaje exigió revisar soportes y separaciones para resolver interferencias; la ganancia de velocidad reduce el torque disponible en la rueda.
Ajustamos la referencia de la muñeca, registramos el mapa de puertos del Brain y planificamos la presentación visual del robot.
Adaptamos el código a la inversión causada por los engranajes e iniciamos los prototipos impresos de toggles para practicar.
Verificamos los toggles impresos y reorganizamos los botones del V5 Controller.
Revisamos la tensión y el agarre de la garra. El nuevo CAD se apoyó en las medidas físicas de 17″ × 15″ × 18″ registradas en esas jornadas.
La falta de un espaciador provocó roce y fractura. También detectamos levantamiento frontal al acelerar y derrape en giros.
Corregimos la orientación de un soporte, añadimos protección pasiva contra vuelcos y terminamos el modelo CAD actualizado.
Ampliamos las rutinas autónomas e imprimimos pines y copas para recrear situaciones de partido en el taller.
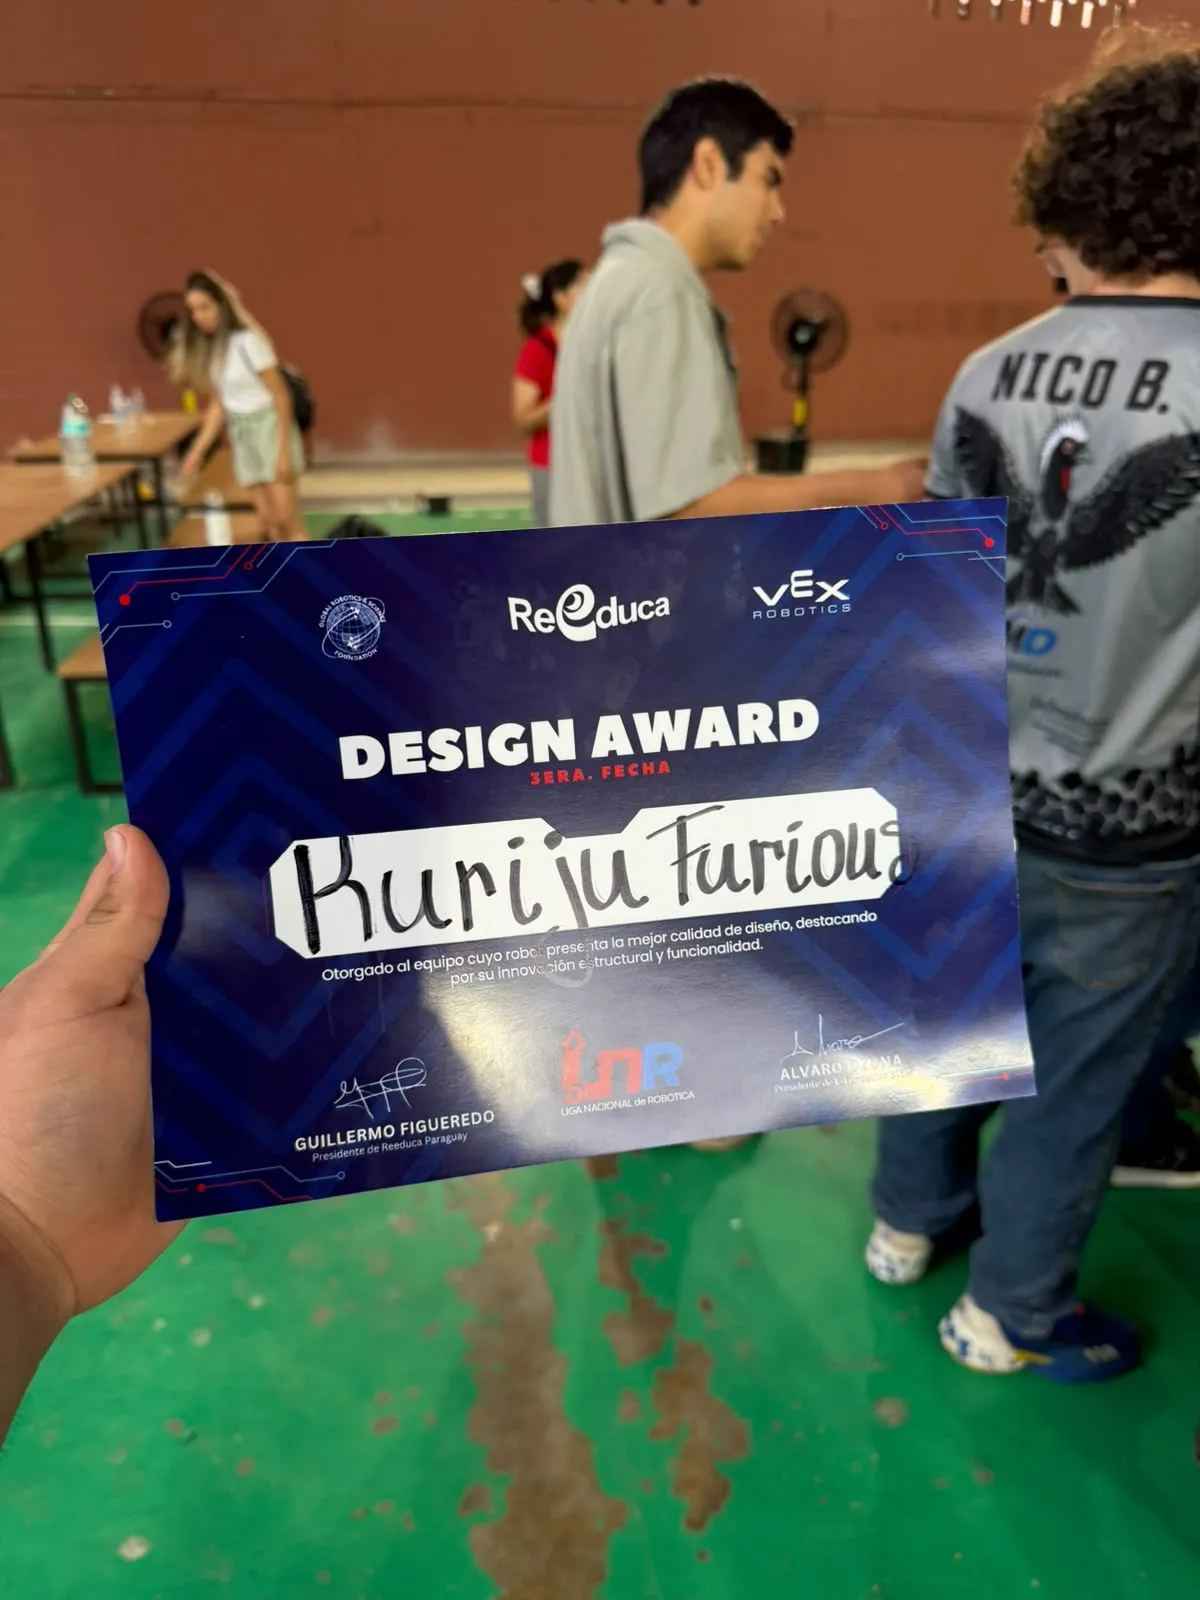
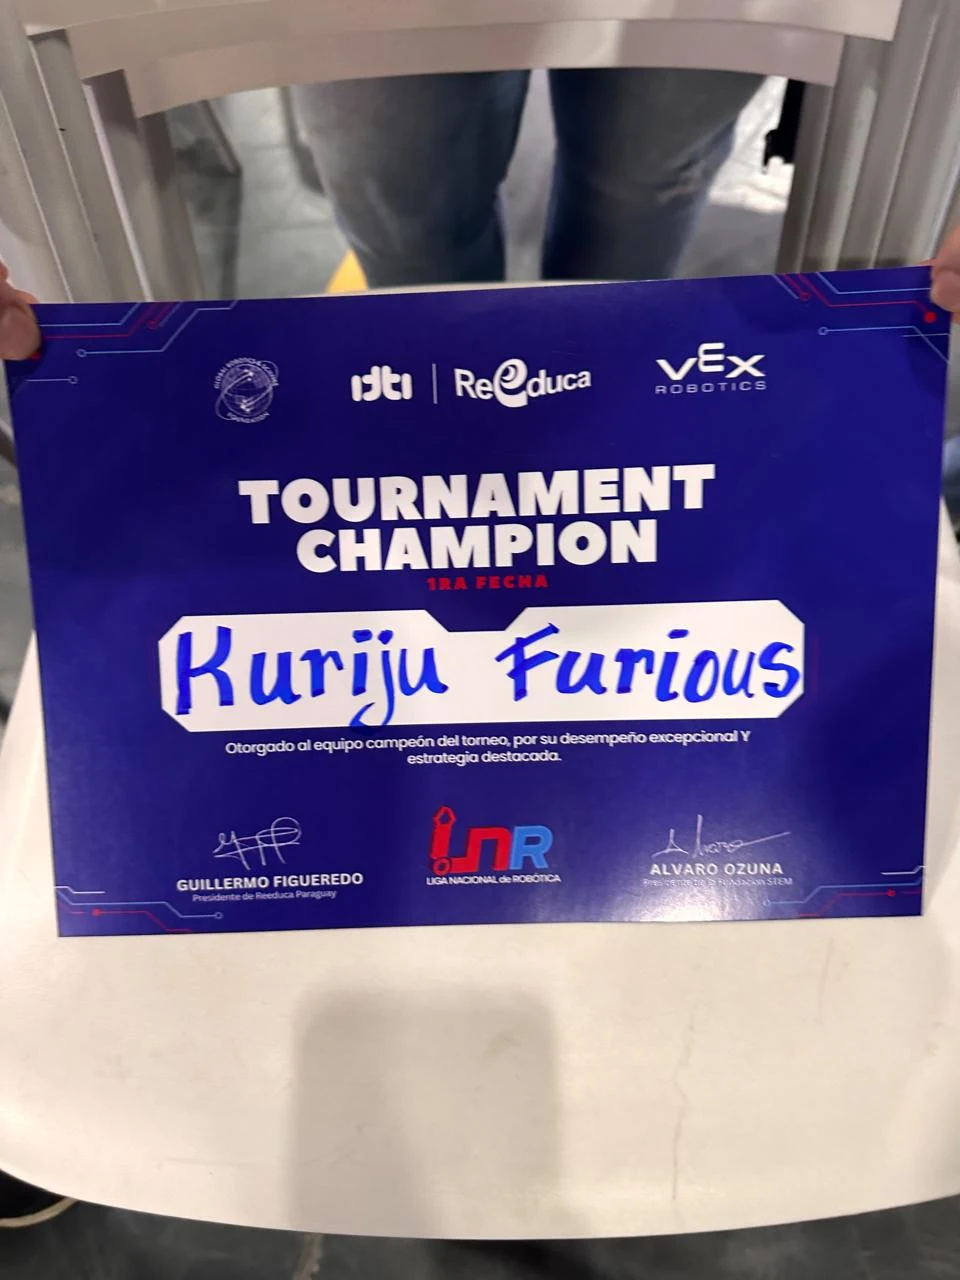
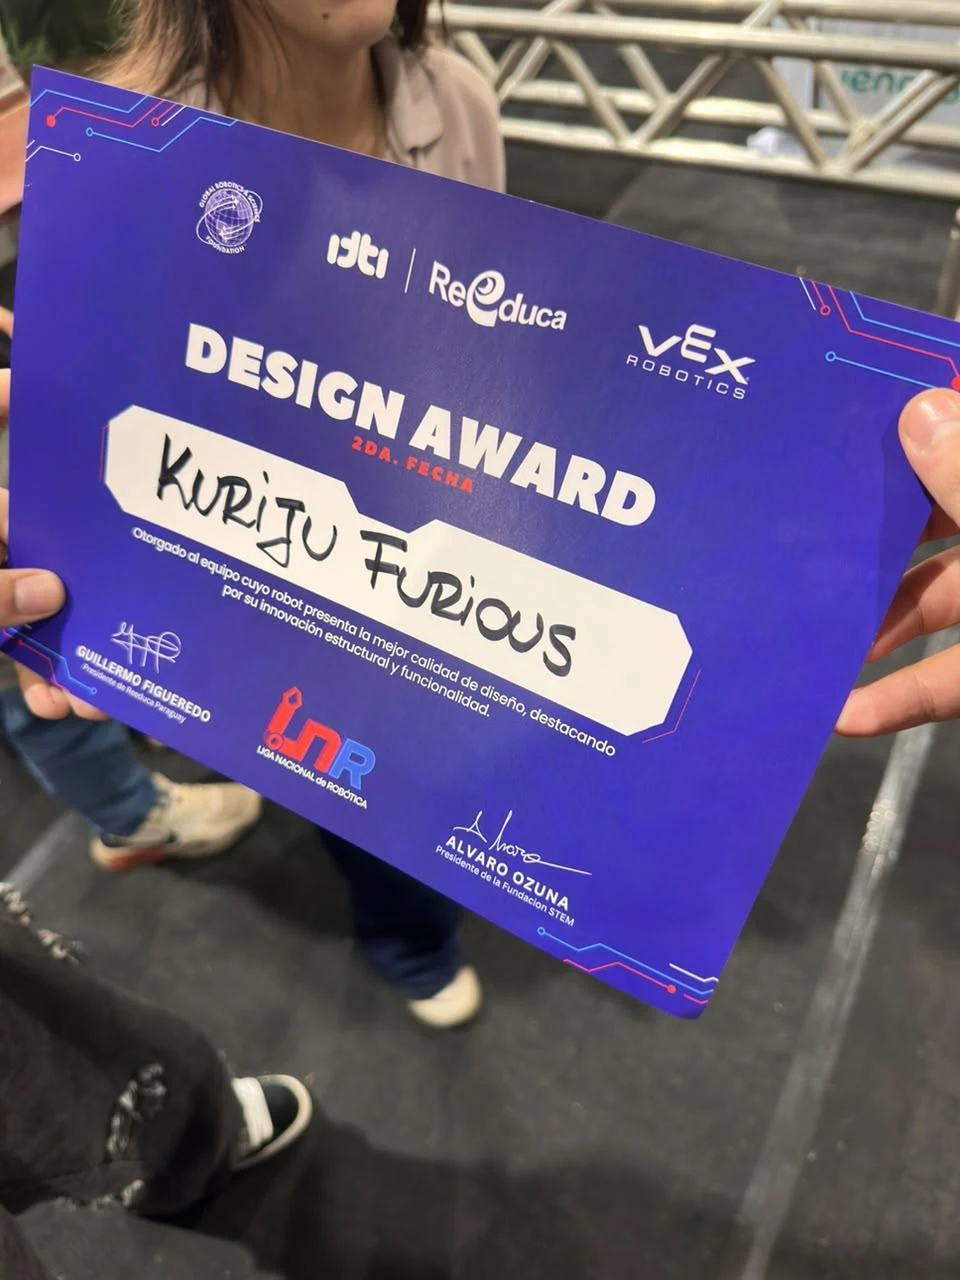
El equipo ganó el torneo y recibió el premio al diseño. Este hito amplía el registro de taller con los certificados y las fotos de la competencia.
Ver los reconocimientosKuriju Fury obtuvo Tournament Champion y Design Award en la Liga Nacional de Robótica. Las fotos del equipo y de ambos certificados acompañan este nuevo hito.
Campeones del torneo en la 3.ª fecha, con reconocimiento al desempeño y la estrategia del equipo.
Premio al diseño en la 3.ª fecha, con reconocimiento a la calidad, la innovación estructural y la funcionalidad del robot.
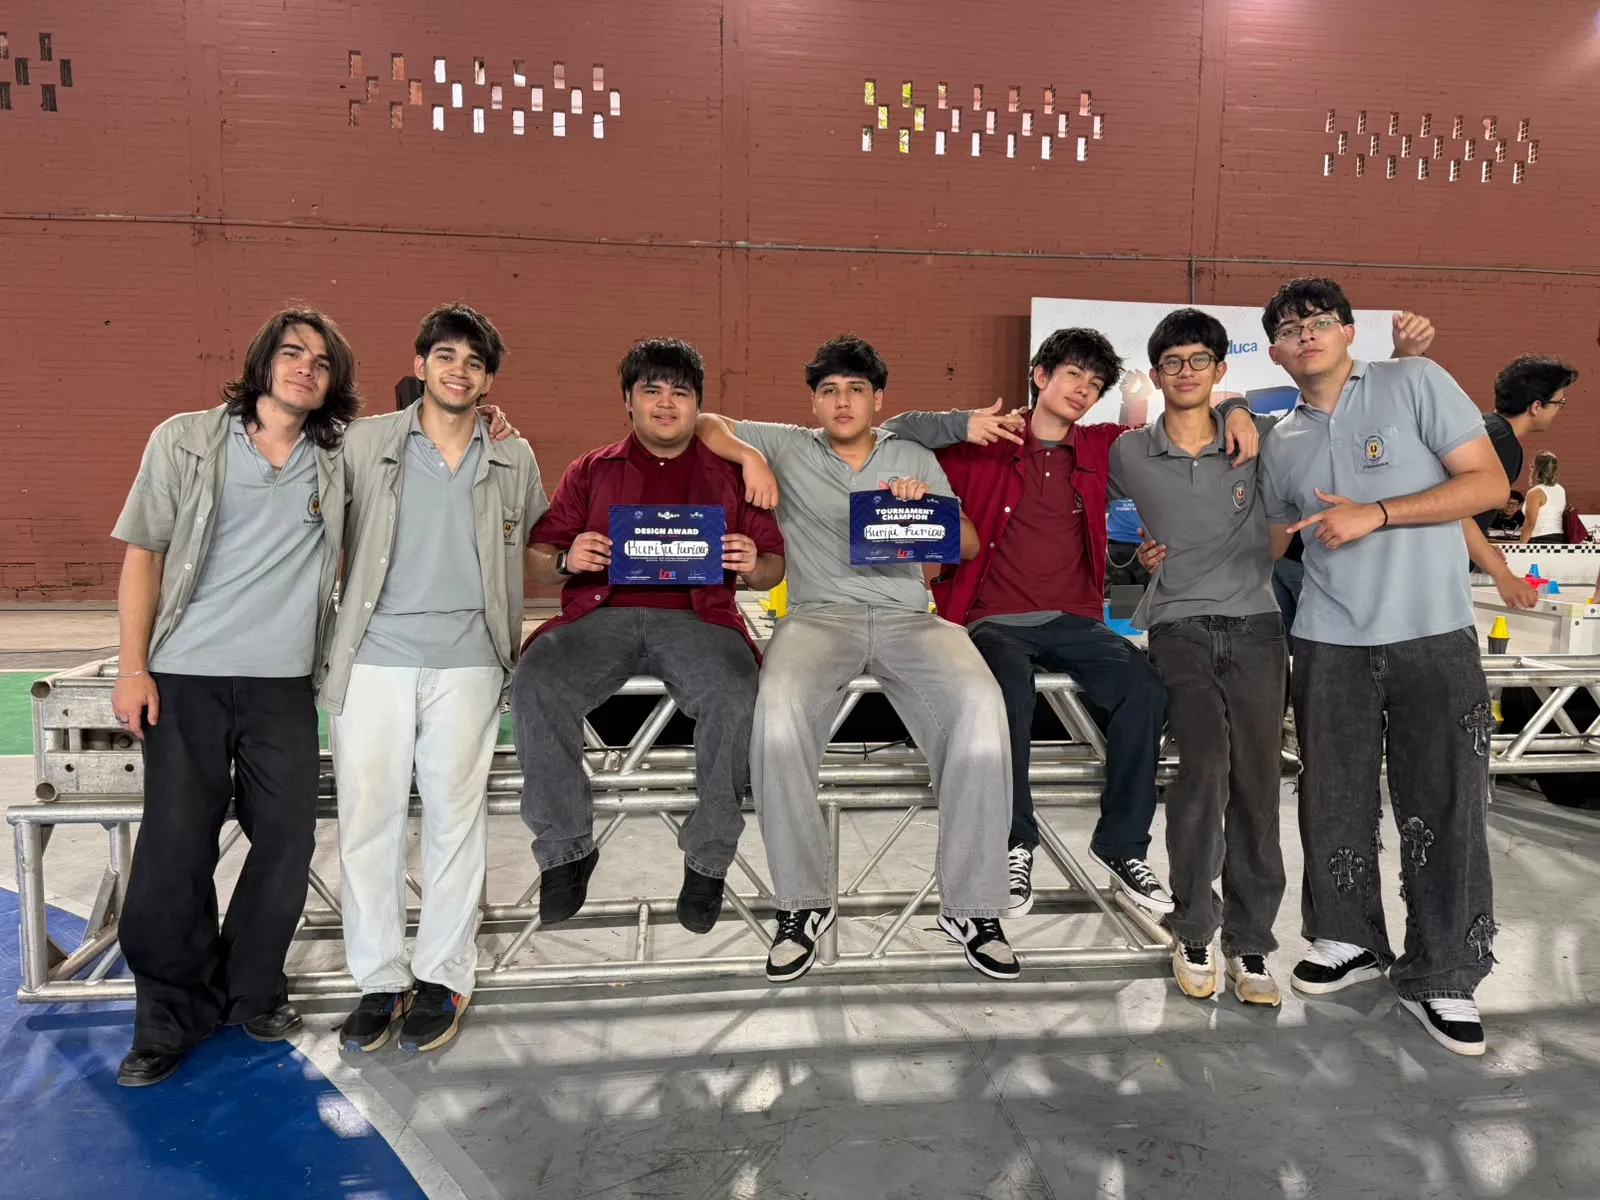
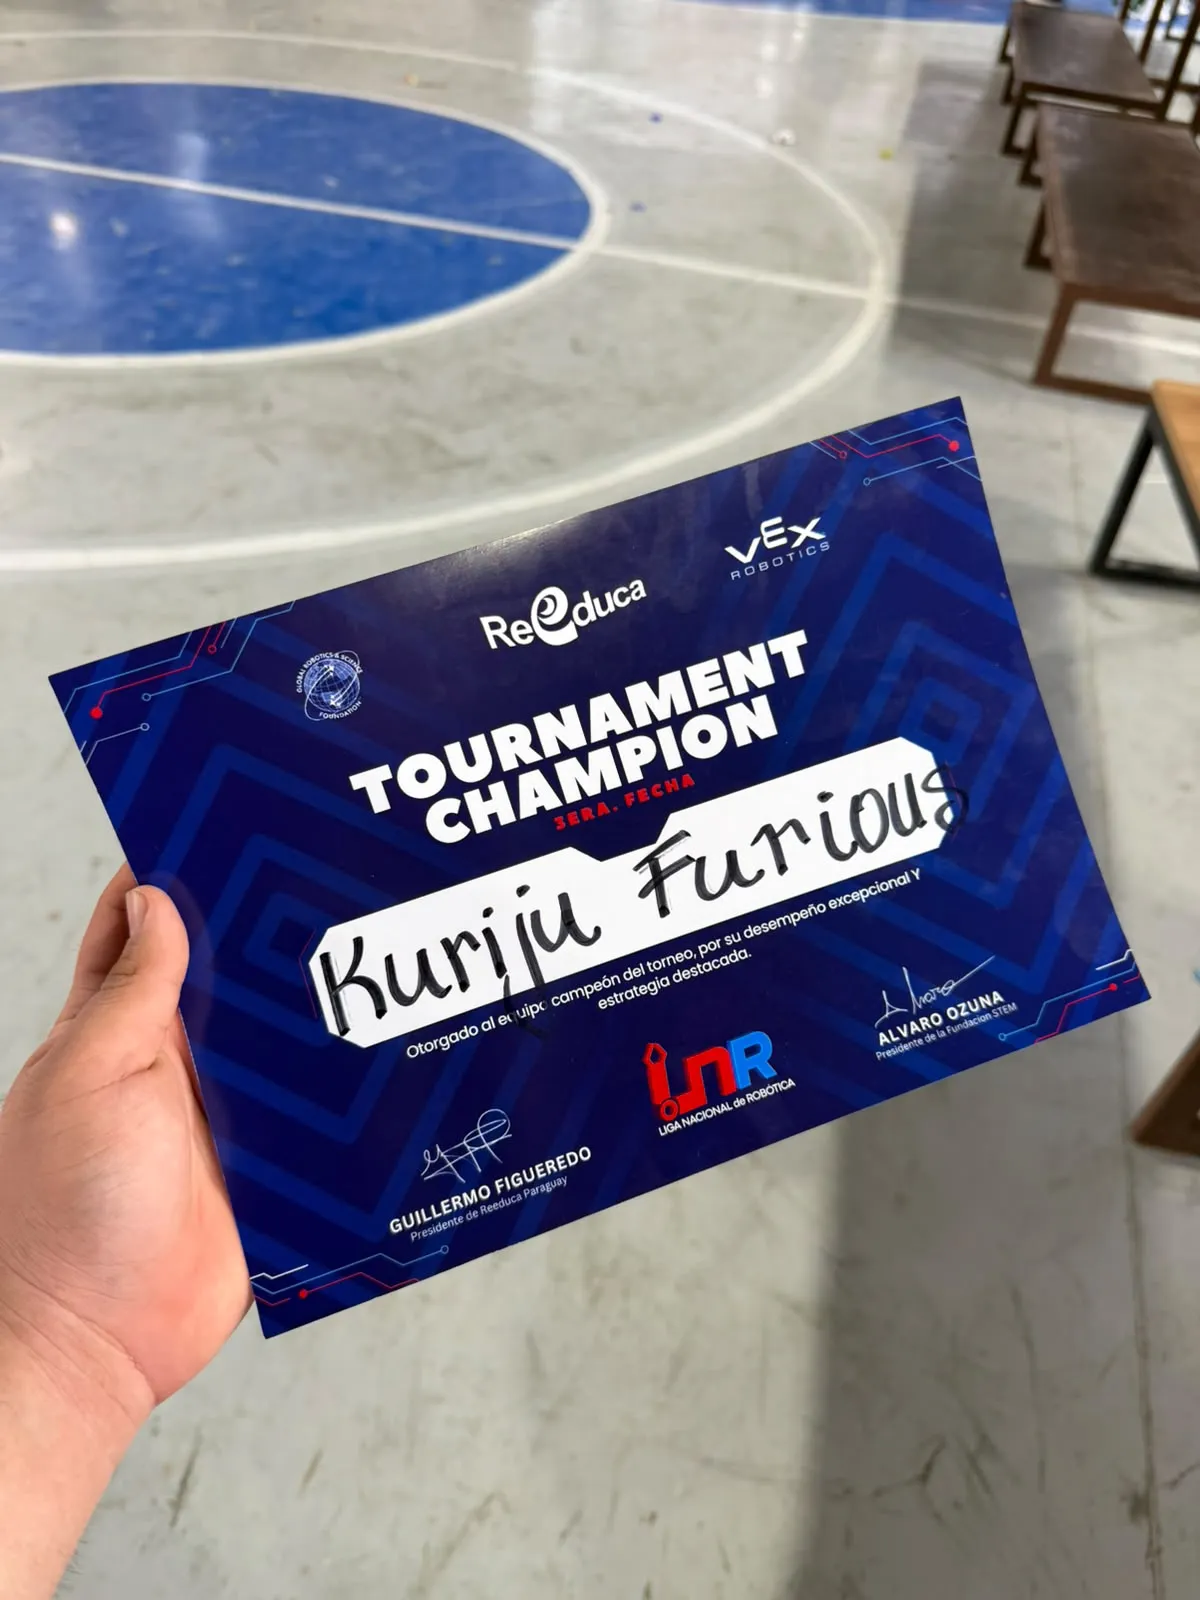
El próximo paso es mejorar la repetibilidad del autónomo y seguir documentando las pruebas. La clasificación internacional sigue siendo una meta.
Apoyá la próxima etapaLa bitácora incluye versiones de VEXcode Python para el autónomo y el control manual. Estas son las funciones que documenta.
Los mandos y puertos cambian entre versiones de la bitácora. Este esquema corresponde al código de la sección 14, no certifica qué programa está cargado hoy en el robot.
Los ensayos de taller, los cálculos y los encuentros aportan evidencias distintas. Los presentamos con su contexto.
La sección 8 compara el prototipo inicial con la Banshee Claw de esa etapa. Son resultados registrados por el equipo, no una medición nueva de la pinza actual.
| Prueba | Inicial | Banshee |
|---|---|---|
| Tiempo de captura | 3,2 s | 0,8 s |
| Atascos en 20 intentos | 25% | 5% |
| Pérdidas en 10 impactos | 3 | 0 |
Para cuatro ruedas omni de 4″, motores con cartucho verde de 200 RPM y transmisión 84:60, el análisis de la sección 12 calcula 5,36 km/h de velocidad cinemática ideal. Aplicando su corrección de radio efectivo, estima 5,28 km/h.
Es un cálculo con hipótesis de masa, pérdidas y adherencia. La bitácora aclara que no es un ensayo medido; por eso no lo presentamos como velocidad comprobada del robot.
Los giros lentos, el ajuste de collarines y las desconexiones del mando mostraron la importancia de revisar la mecánica junto al código. Los golpes al usar el brazo sobre los toggles impulsaron la búsqueda de una palanca dedicada.
La inspección exigió acortar el brazo en 1U. Un pin atascado bajo el chasis y las dificultades para accionar los toggles señalaron tareas de protección, ajuste del mecanismo y coordinación con la alianza.
Once integrantes, con nombres y responsabilidades de la nueva bitácora. Diseño, construcción, programación y trabajo de cancha.
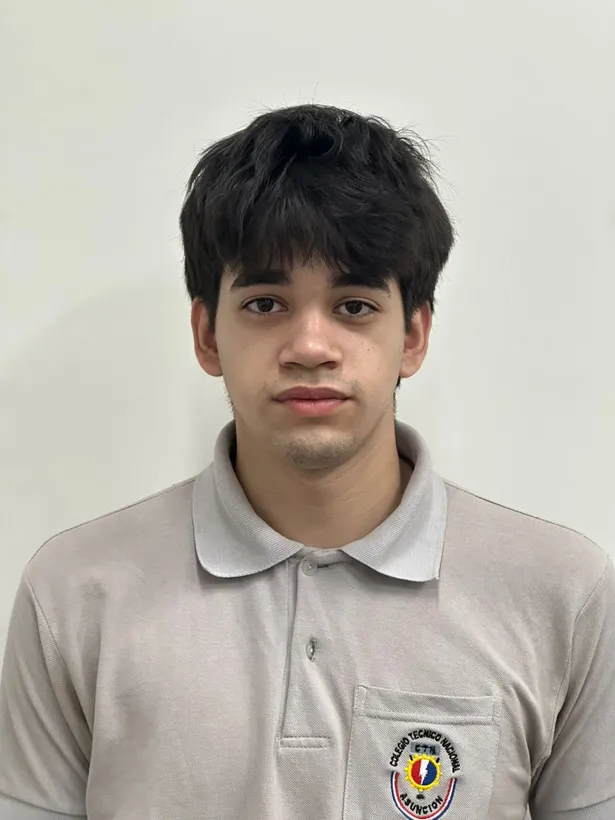
Líder de equipo
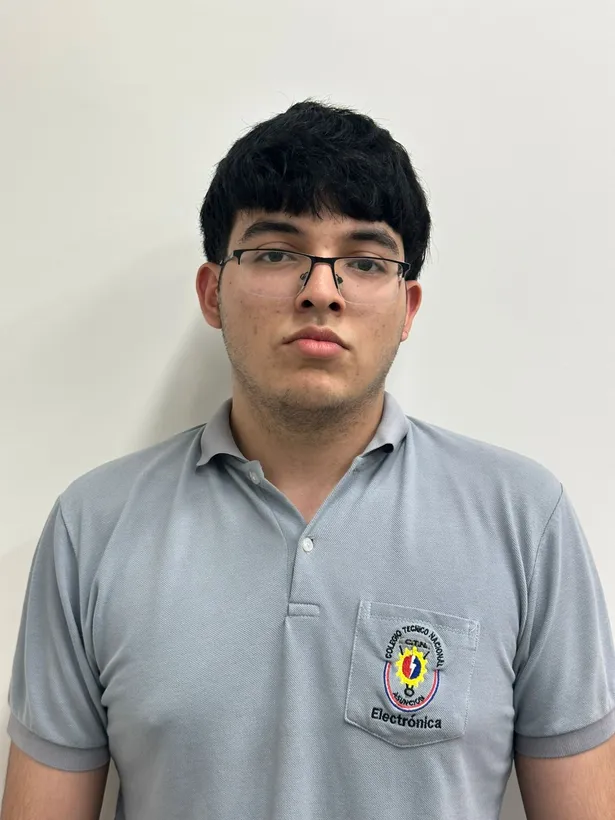
Diseño mecánico y prototipado
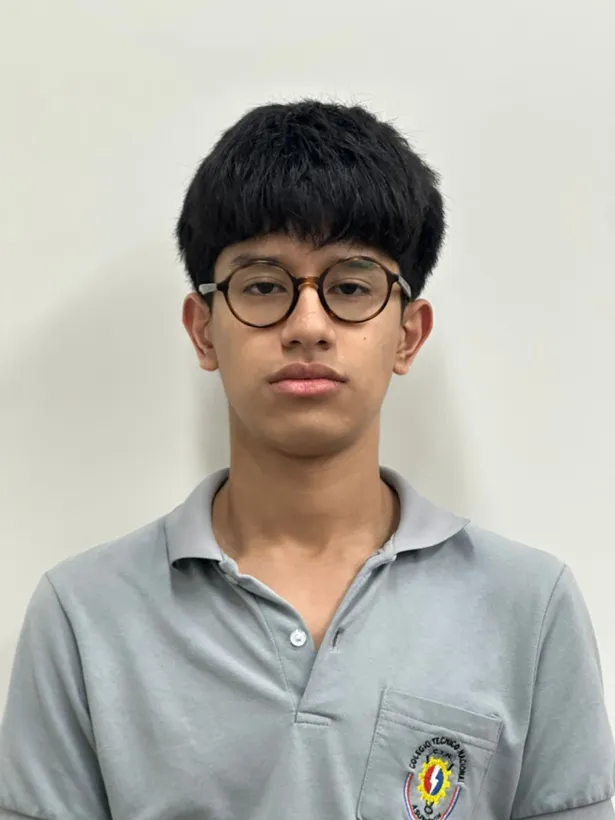
Mecánico principal
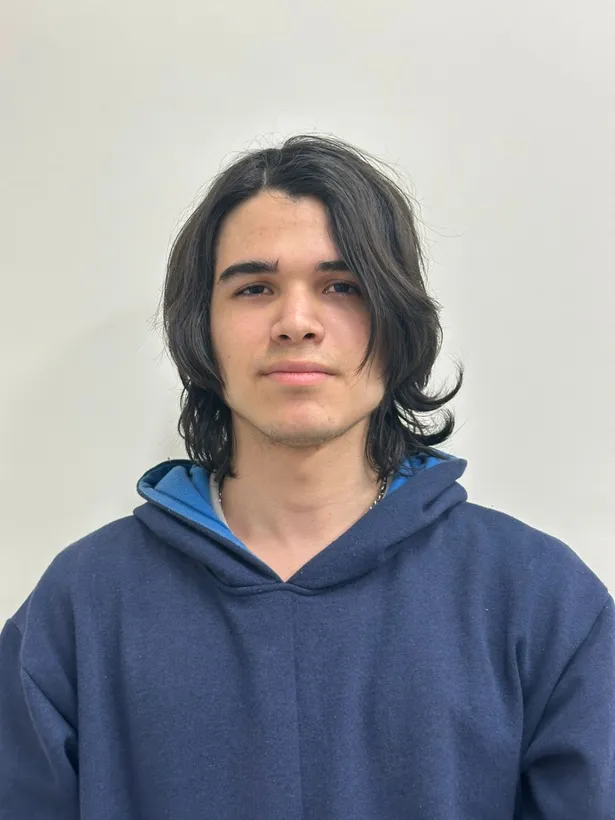
Programador principal
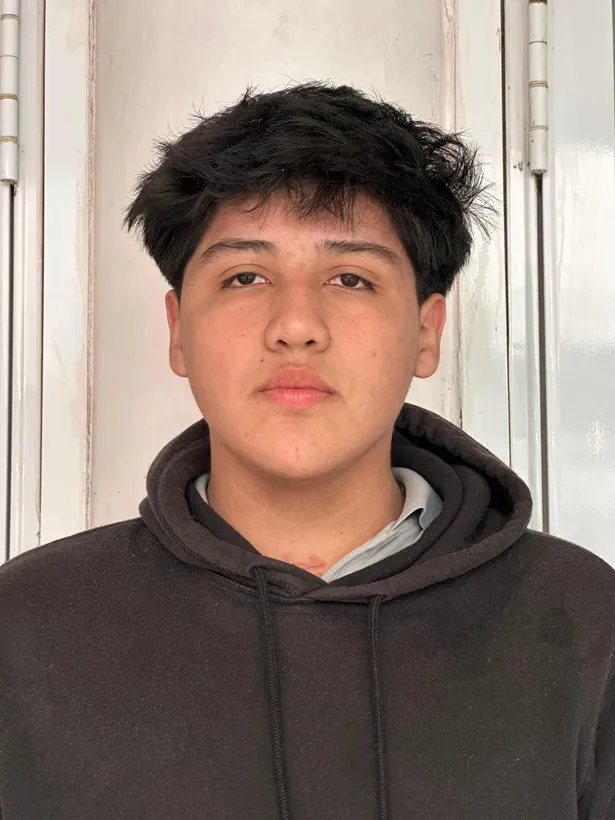
Conductor
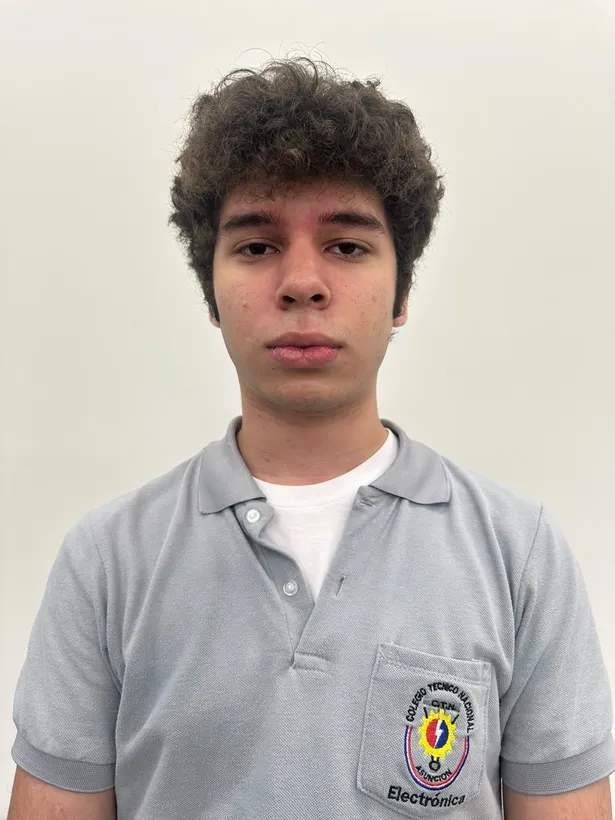
Asistente mecánico
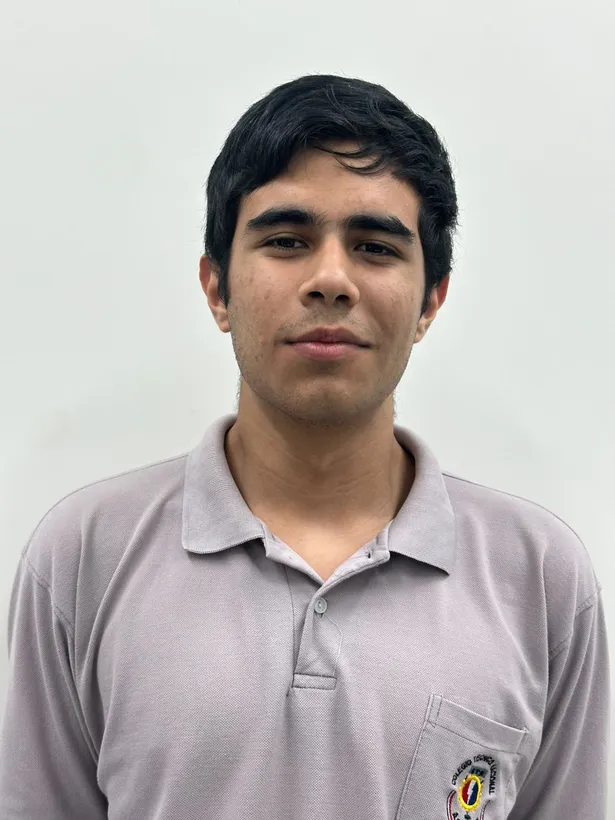
Gestión de bitácora
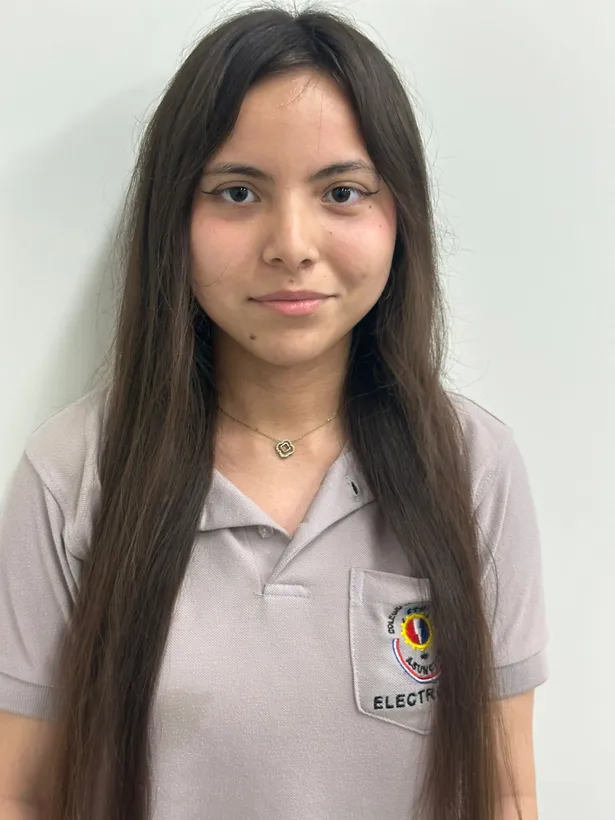
Imagen y redes sociales
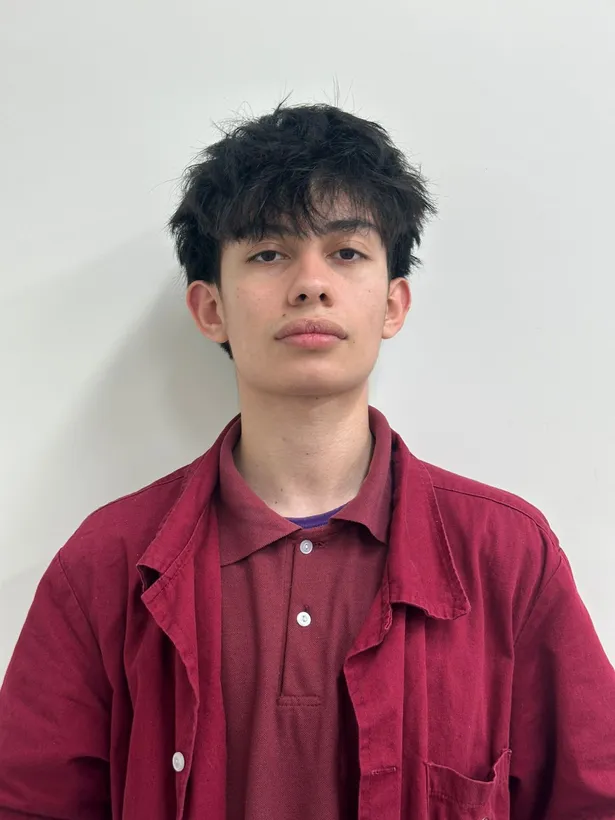
Programador web
Programador general
Programadora web
Diseñá, armá o programá con nosotros.
MD Profesionales y Brun Trucks S.A.
El equipamiento base provino del proyecto del CTN financiado por ITAIPU Binacional. El equipo trabaja en mecánica, programación, documentación y práctica de conducción.
Contacto: Roberto Urbieta · +595 981 827 963 · kurijufuryteam@gmail.com
Contacto del equipoEsta edición web resume la Bitacora Kuriju.pdf, de 148 páginas, aportada el 13 de noviembre de 2026. Las jornadas de taller llegan al 6 de noviembre; los retratos y las diez fotos del robot completan el registro visual. La web añade fotografías de los premios de las tres primeras fechas, sin alterar las 29 entradas originales: Tournament Champion en la 1.ª, Design Award en la 2.ª y ambos reconocimientos en la 3.ª.
El documento conserva prototipos con distinta tracción y mecanismos de recolección. El recorrido 3D parte del CAD «Achicado 2.5» y añade detalles visuales del montaje fotografiado. La cronología cuenta la evolución, sin afirmar que todas las soluciones históricas sigan montadas.
El reglamento y las puntuaciones no se reproducen aquí: esta página documenta el trabajo del equipo. Los certificados identifican cada fecha: Tournament Champion en la 1.ª, Design Award en la 2.ª y ambos premios en la 3.ª. La clasificación internacional se mantiene como objetivo.
Leer la bitácora completa · PDF